AIが画面の外へ:米国・韓国・日本のフィジカルAI競争
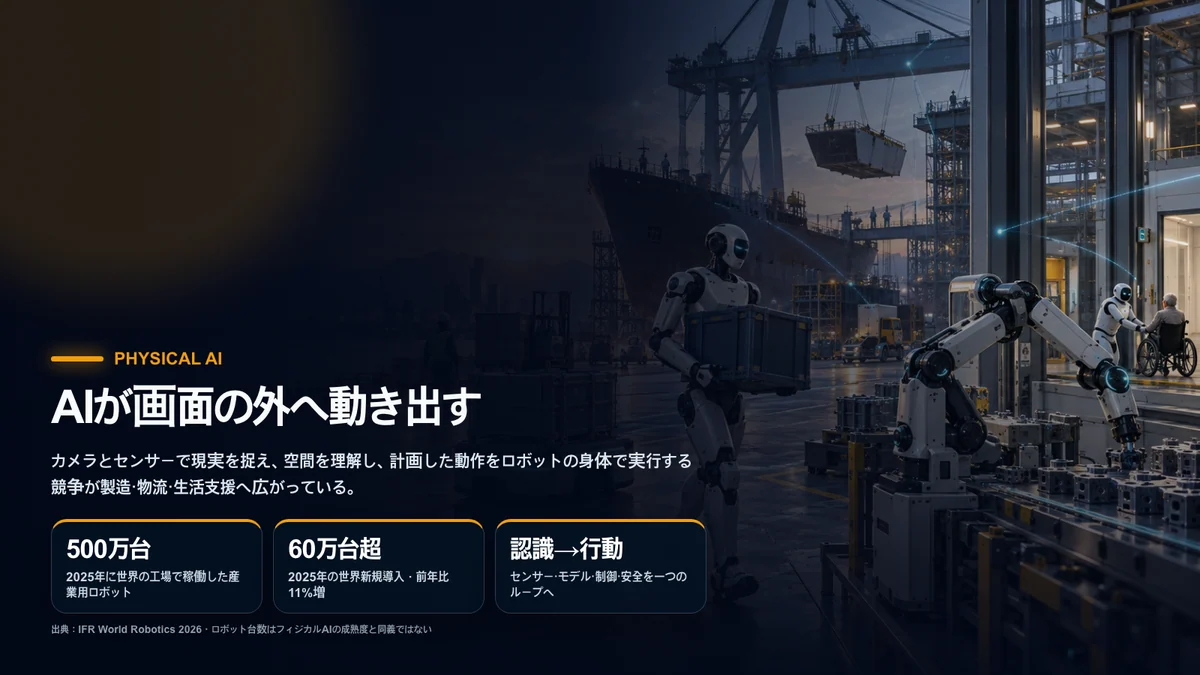
生成AIの最初の舞台は画面の中だった。文章を書き、画像を作り、コードを生成し、質問に答えた。フィジカルAIは、その知能をカメラ、センサー、モーター、ロボットの身体へつなぐ。周囲を見て、人と物の位置を理解し、行動を計画し、現実に動いた結果をもう一度確認する。
注目を集める理由は、ヒューマノイドの歩き方が自然になったからだけではない。国際ロボット連盟(IFR)によると、2025年に世界の工場で稼働した産業用ロボットは500万台に達し、前年比9%増加した。年間の新規導入も60万台を超え、11%増えた。IFR World Robotics 2026発表
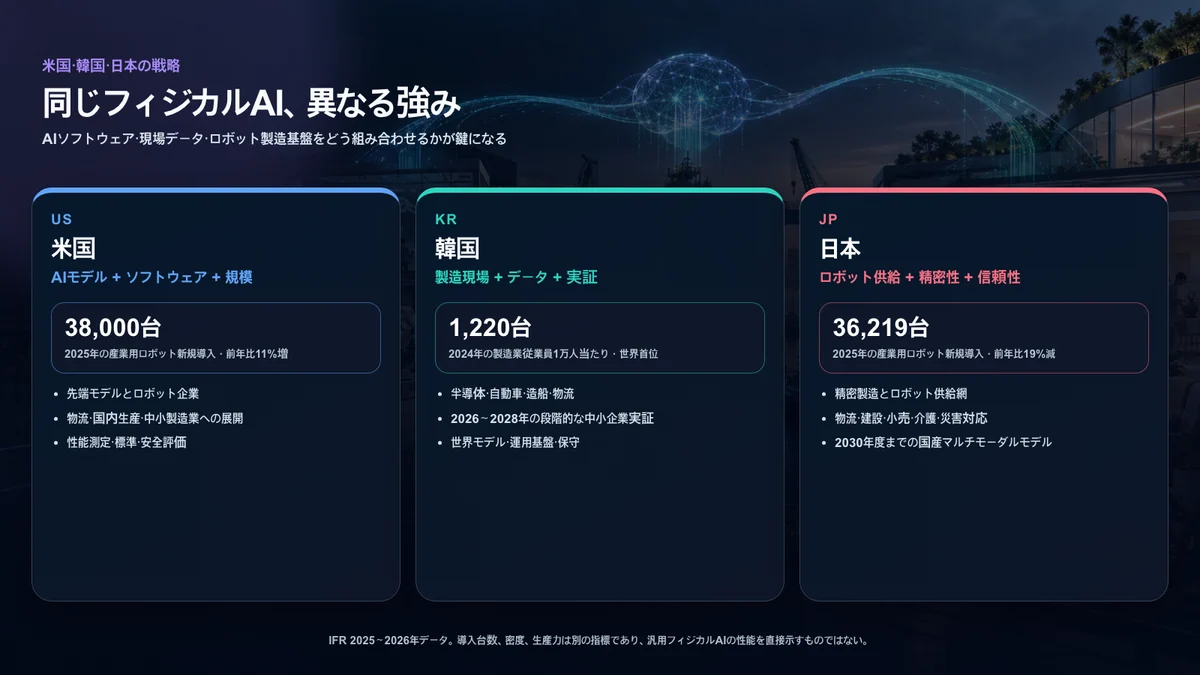
競争の中心は、決められた動きを正確に繰り返す機械から、変化を理解して作業を組み替えるシステムへ移る。米国はAIモデルとソフトウェア、韓国は高密度の工場自動化と現場データ、日本はロボット供給網、精密製造、信頼性を強みとする。
ただし、ロボット台数が多い国が、そのまま汎用フィジカルAIで首位になるわけではない。年間導入台数、製造業のロボット密度、ロボット生産力、AIモデル性能、現場の安全性は別々の指標である。
フィジカルAIとは何か
従来の産業用ロボットは、管理された区画で決められた座標と手順を繰り返すことに優れている。部品の向きが変わったり、想定外の障害物が入ったり、新しい道具を使わせたりすると、再プログラムや停止が必要になりやすい。
フィジカルAIは、視覚、言語、各種センサーをまとめて理解し、目的に合う行動を計画し、失敗したら修正する能力を加える。「青い箱を下の棚へ置く」という指示でも、箱の位置、通路、人との距離、把持方法、必要な力、完了確認をつなぐ必要がある。
人型ロボットだけを指す言葉でもない。ロボットアーム、自律搬送ロボット、ドローン、倉庫設備、建設機械、介護・生活支援機器も、現実を認識して適応的に動くなら同じ領域に入る。
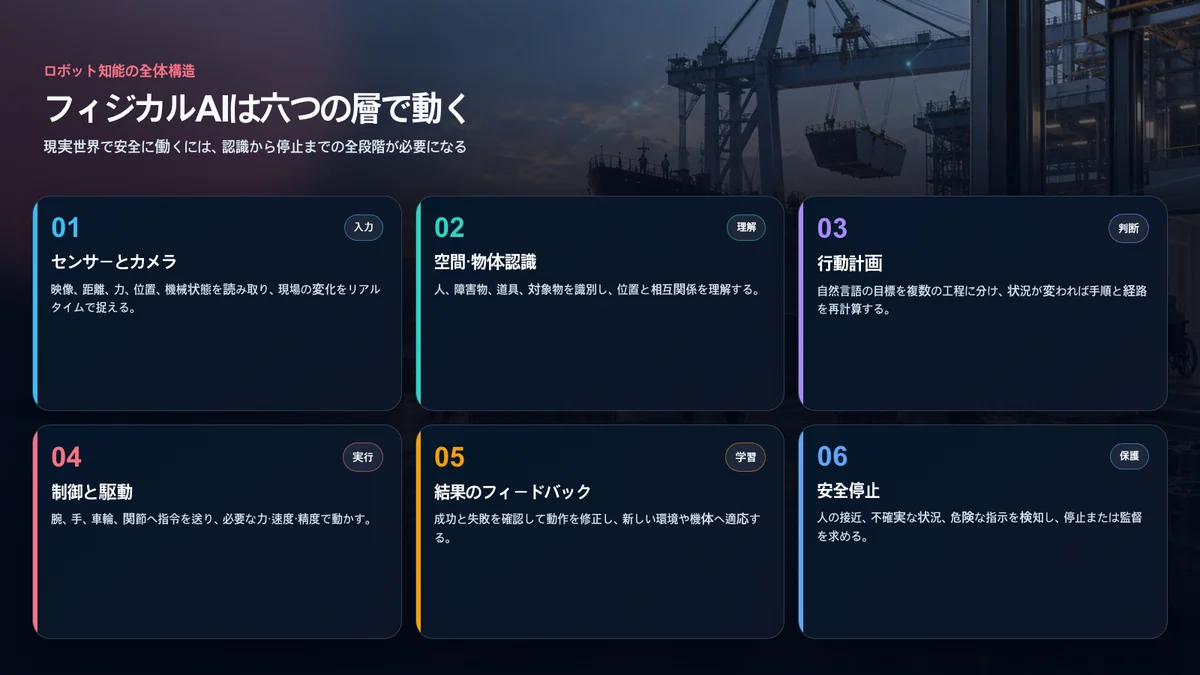
現実で動くための六つの層
1. センサーとカメラ
映像だけでなく、奥行き、距離、力、関節位置、速度、温度、設備状態を読む。工場の照明、粉じん、振動、遮蔽があっても使えるデータが必要だ。入力が遅い、または不正確なら、その上の判断も安全にはならない。
2. 空間と物体の理解
人、障害物、道具、作業対象を区別し、位置と関係を表現する。画像分類だけでは足りない。「つかめるか」「この経路を通れるか」「人の手と接触しないか」まで推定する。
3. 行動計画
自然言語の目標を実際の工程に分解する。道具と順序を選び、進行を記録し、環境が変われば計画を作り直す。長い作業では、現在の段階と完了条件を正確に維持しなければならない。
4. 制御と駆動
計画を腕、手、車輪、関節の指令へ変換する。摩擦、荷重、機械の遊びによって、シミュレーションで正しい動作が現実では失敗することがある。必要な力、速度、精度を安定して出す制御が不可欠だ。
5. 結果の確認と適応
部品を正しくつかんだか、箱が傾いたか、人が経路へ入ったかを再び検知して動きを直す。機体、センサー、関節構成が違う新しいロボットへ同じ技能を短時間で移せるかも重要になる。
6. 安全停止と人の監督
現実の誤動作は設備や人へ直接影響する。不確実性を検知し、人が近づけば安全に止まり、危険な指示を拒否し、判断できなければ監督者へ戻す必要がある。非常停止、安全柵、速度・力制限など従来の安全技術も残る。
2026年に進んだ技術
Google DeepMindが7月30日に発表したGemini Robotics 2は、今の方向を示す例だ。同社は、ヒューマノイドの全身制御、細かな手作業、複数ロボットの協働、数分間続く多段階作業、失敗後の自己修正を説明している。Gemini Robotics On-Device 2はロボット内で動き、200未満の例と数時間のデータで新しい双腕機体へ適応することを目指す。Google DeepMind公式発表
同じ公式資料には限界も示されている。五本指で袋を結ぶなど一部の作業は成功率がまだ低く、動作速度と人間水準の器用さには改善が必要だ。ERモデルはGoogle AI Studioで利用できる一方、VLAとOn-Deviceは初期アクセスのパートナーまたはTrusted Tester向けであり、他の環境も非公開プレビューを含む。研究段階のモデルを、家庭や工場で今すぐ購入できる完成品と同一視してはいけない。
世界の導入台数が示す土台
2025年、中国は35万4000台を導入し、世界全体の59%を占めた。米国は約3万8000台で前年比11%増、日本は3万6219台で19%減、韓国は約3万台で1%減だった。
単年の増減だけで長期的な競争力は決まらない。自動車や半導体の大型投資が数字を動かし、既設ロボットの年齢と性能、既存設備へ追加したAI機能は導入統計に現れにくい。異なるメーカーの設備、センサーデータ、運用ソフトウェア、人の介入を一つの仕組みに統合できるかが重要になる。
米国:AIソフトウェアを現場の規模へ
米国は、基盤モデル、クラウド、半導体、ロボット企業、物流市場を同じ生態系で結びやすい。一つの知能層を複数のロボット形態へ展開し、稼働データを集め、ソフトウェアで更新する戦略に強みがある。
2025年の産業用ロボット導入は約3万8000台で11%増えた。IFRは食品と非製造分野の成長が回復をけん引し、自動車が最大の導入産業であり続けたと説明する。IFR米国市場発表
課題は、大企業や新興企業の実証を中小工場の生産性へ移すことだ。米国国立標準技術研究所(NIST)は2026年9月、AI、ロボット、自動化、積層造形の導入を支援する12のManufacturing Extension Partnership拠点に3000万ドル超を交付した。導入成果の測定と地域企業への支援を全国ネットワークで共有する計画だ。NIST発表
NISTの2026年スマート製造ロードマップは、産業データ、異種センサー・制御の統合、説明可能性、信頼性、保守性、安全性を残る課題に挙げる。新興企業の速さと、現場で必要な測定・標準を両立できるかが鍵になる。
韓国:世界首位のロボット密度を適応力へ
韓国の製造現場は既に高い自動化密度を持つ。IFRの2024年データでは、製造業従業員1万人当たり1220台で世界首位だった。半導体、電子、自動車、造船、物流には複雑な現場課題と運用データがある。
ただし、この密度は主に従来型自動化の成功を示す。複数メーカーの設備を横断し、状況に応じて計画を変え、中小企業も導入できるフィジカルAIには、世界モデル、データ整備、サイバーセキュリティ、保守、費用の問題が残る。
韓国の中小ベンチャー企業部と科学技術情報通信部は2026年9月、中小製造業への段階的展開を発表した。2026年は個別物流区間へAMR・AGV、2027年は物流全体で異種設備を連携し、2028年以降は物流・生産全工程を統合運用する計画だ。韓国政府発表
韓国の輸出機会はロボット本体だけではない。造船所、多品種生産、半導体精密工程、既存設備の多い中小工場で、現場データ、工程知識、運用、安全、保守をまとめた再現可能な導入モデルを作れるかが重要だ。
日本:ロボットを作る強みからAIロボット基盤へ
日本は産業用ロボット、精密製造、減速機、サーボ、センサー、長期保守に強い。IFRは2025年の資料で、日本の企業が世界のロボット生産のおよそ38%を担うと説明した。2024年のロボット密度は従業員1万人当たり446台で世界4位だった。
2025年の新規導入は3万6219台で19%減少した。単年の減少で供給基盤が消えるわけではないが、高品質なハードウェアを適応型AIと継続的なデータ学習へ結び付ける速度が問われる。
経済産業省とNEDOは2026年6月、フィジカルAI向け国産マルチモーダル基盤モデルの事業を開始した。期間は2026~2030年度で、現場データを保護しながら利用し、省電力化を進め、製造、物流、建設、小売、介護、災害対応への活用を目指す。経済産業省発表
人手不足と高齢化は明確な需要を作る。一方、介護や生活支援は工場セルより環境変化と人との接触が多く、安全、保守、責任分担、社会受容の条件が厳しい。日本の勝ち筋は、ロボットを精密に作る能力を、例外を理解しながら長期間安全に運用する能力へ広げることにある。
Gartner Japanは2026年9月28日に、フィジカルAIを日本のクラウド・AIハイプサイクルの「過度な期待」のピーク期に位置付けた。関心と投資が強い一方、宣伝と実運用の距離を測る必要があるという警告として読むべきだ。Gartner Japan発表
デモ映像より確認したい指標
- 一度の成功ではなく、数百回繰り返したときの成功率
- 初めて見る部品、照明、配置、人の動きに対する性能
- 失敗の検知率と、適切に人へ戻した割合
- 新しい機体・工程への適応に必要なデータ、時間、費用
- 通信遅延や切断時にローカルで維持できる能力
- 人接近時の安全停止、速度・力制限の試験結果
- PLC、MES、WMS、品質、保全システムとの接続
- 電力、保守、消耗品、停止時間を含む総保有費用
- 誤動作とヒヤリハットを再現できるログ
- 一拠点の成果を別工場へ再現するまでの期間
日本企業が準備できること
最初の対象は、完全に固定された工程より、人が例外対応を繰り返している工程がよい。部品の向きや注文内容が変わり、熟練者が毎回調整する作業では、適応能力の価値を測りやすい。
映像だけを大量に集めるのではなく、作業の成功・失敗、品質、設備状態、人の介入を同じ時間軸で記録する。顧客や協力会社のデータを使う場合は、利用権、営業秘密、個人情報を事前に整理する。
技能を持つ作業者を導入設計へ参加させる。作業者は置き換え対象ではなく、なぜ例外が重要か、どの失敗が危険かを説明できる専門家だ。AIの判断を誰が承認し、停止し、復旧するかも明確にする。
ロボット、センサー、モデル、行動ログを出力できるか確認し、一社の閉じた仕組みに全工程を依存させない。既存設備との標準接続と、保守担当者が理解できる文書も必要だ。
まとめ
フィジカルAI競争は、最初に人型ロボットの映像を公開した国が勝つものではない。米国のAIソフトウェア、韓国の高密度製造と現場データ、日本のロボット生産、精密性、信頼性は、いずれも重要だが、それだけでは完結しない。
現実の設備へ認識と行動を統合し、失敗を正直に測り、人と安全に協働し、実証後も維持できる費用にできるかが勝負になる。500万台の産業用ロボットは巨大な土台だ。その機械が変化を理解し、複数の現場で価値を再現できたとき、フィジカルAIは本格的な産業になる。
商標・画像について
Google、Gemini、Microsoftおよび記事内で言及した企業・機関・製品の商標は各権利者に帰属する。本記事は各組織の提供・承認を受けた広告ではない。記事内の画像は本記事のために新たに制作し、企業ロゴ、製品画面、第三者の写真、第三者の著作物を複製していない。
出典
- IFR:Five Million Robots now Operate in Factories Globally
- IFR:US Robot Industry Returns to Double Digit Growth
- IFR:Robot Density Surges in Europe, Asia, and Americas
- Google DeepMind:Gemini Robotics 2 brings whole-body intelligence to robots
- Google DeepMind:Gemini Robotics On-Device 2 model card
- NIST:2026 Roadmap on AI and Machine Learning for Smart Manufacturing
- NIST:More Than $30 Million for MEP Centers
- 韓国政府:フィジカルAIで中小製造現場の未来を開く
- 韓国政府:フィジカルAI中核競争力確保戦略
- 経済産業省:AIロボット・フィジカルAI向けマルチモーダル基盤モデル開発事業
- Gartner Japan:2026年の日本におけるクラウドとAIのハイプ・サイクル