生活に入るAIロボット 韓国 米国 日本の2026年戦略と導入ガイド
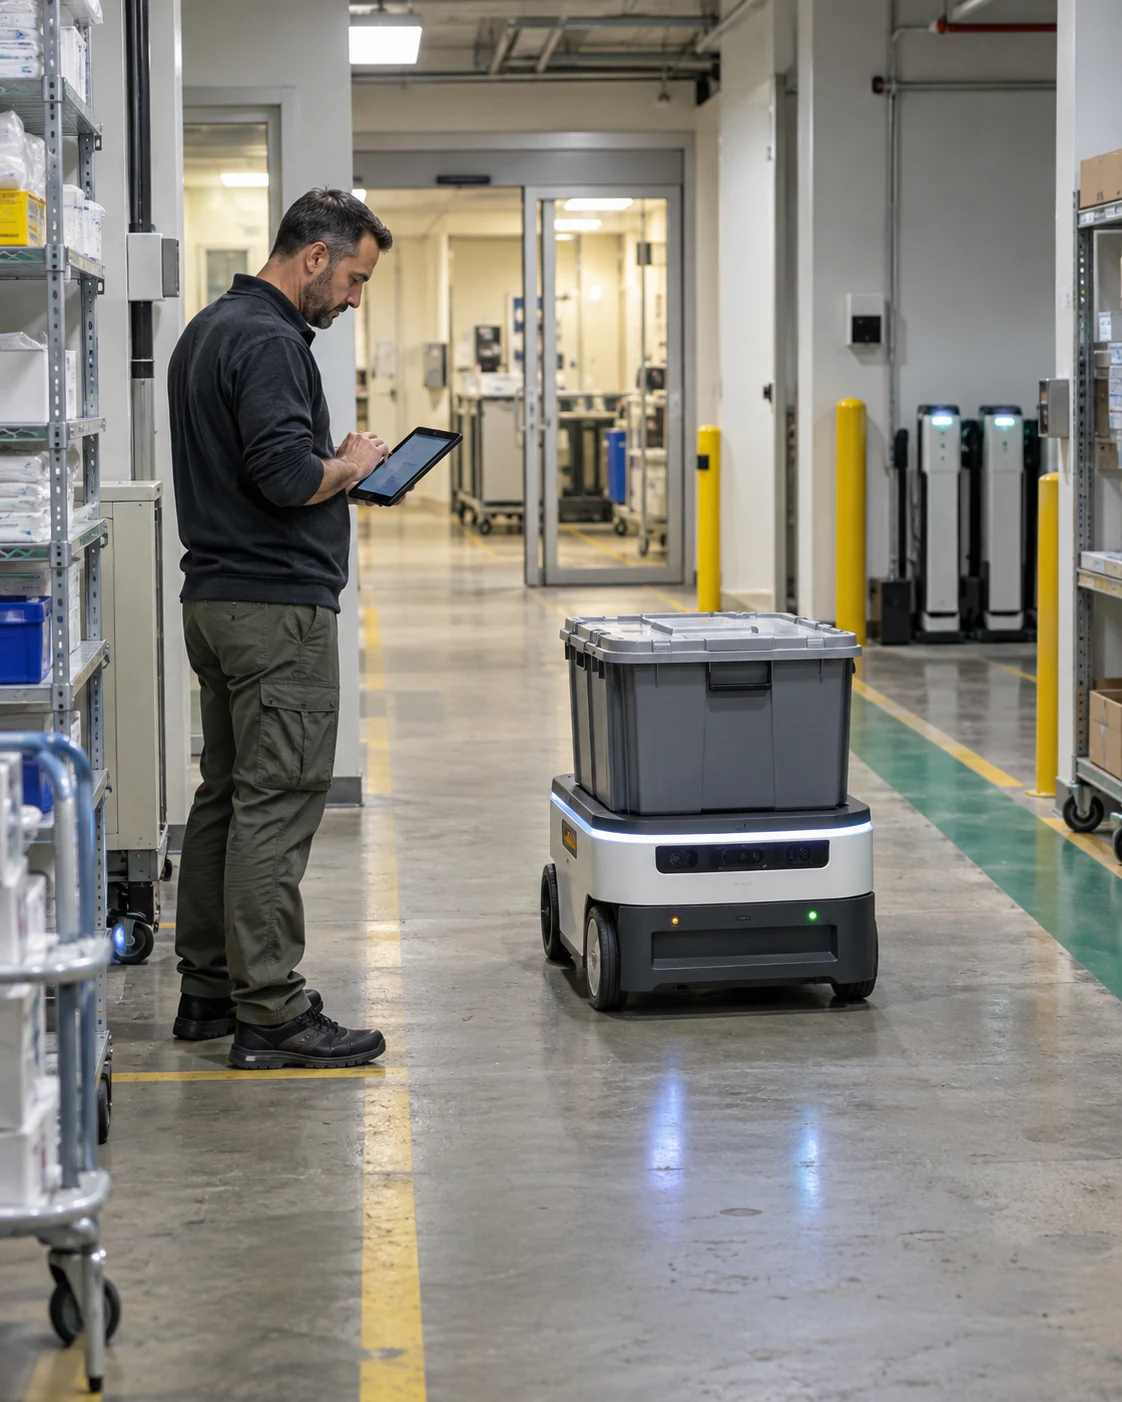
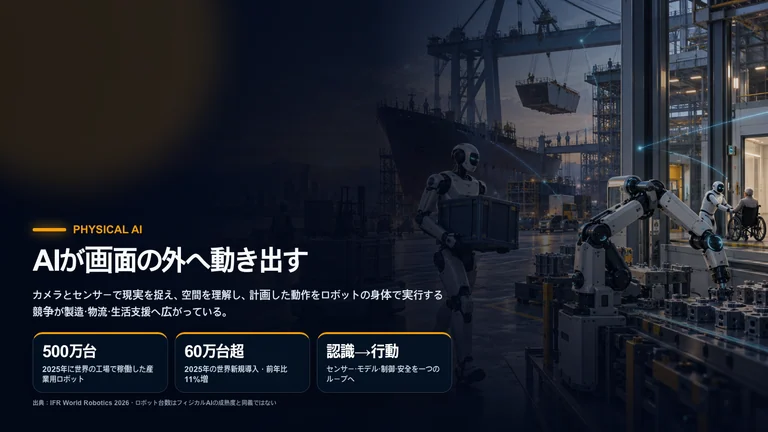
AIロボットが生活に入ると言っても、人型ロボットが各家庭に届くことだけを意味しない。病院で物品を運ぶ移動ロボット、店舗の棚を確認するカメラ付きロボット、施設を巡回する自律機器、作業姿勢を補助する装置も、現実世界を認識して行動するAIに含まれる。
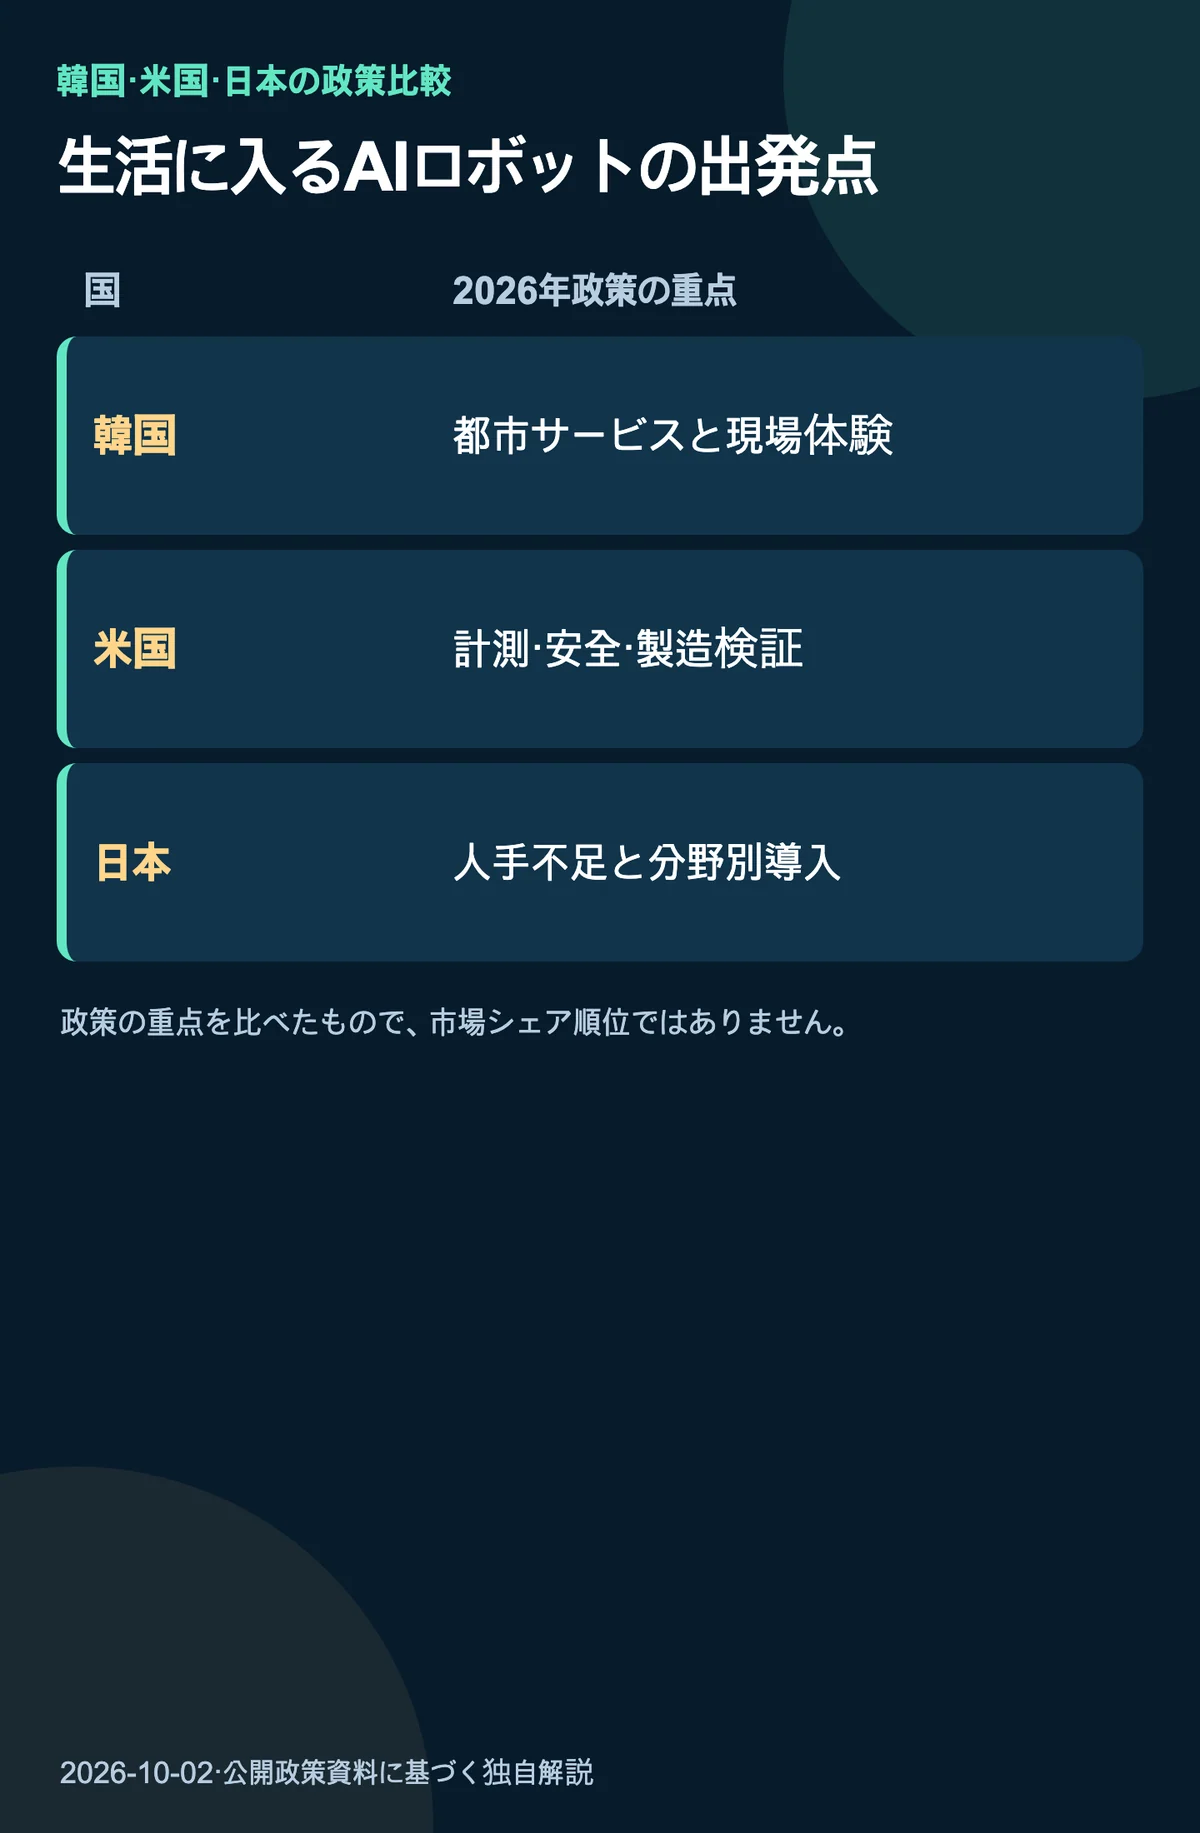
2026年の焦点は、単に大きなモデルが計画を作れるかではない。人の近くで有用な仕事を繰り返し、安全・プライバシー・保守の負担を増やさずに運用できるかである。韓国は都市サービスと市民が触れる実演、米国は計測と製造現場での検証、日本は人手不足を補う分野別導入に重点を置く。これは市場順位ではなく、政策の出発点の違いだ。
フィジカルAIがチャットボットと違う理由
チャットボットの誤答は画面で修正できることが多い。しかしロボットの誤動作は人や商品、設備に直接影響する。生活向けAIロボットは少なくとも4つの層で評価する必要がある。
- 認識: カメラ、距離センサー、力覚センサー、マイクで周囲を読む。
- 判断: モデルが人、障害物、作業順序、例外を解釈する。
- 動作: モーターと制御系が移動、把持、停止を実行する。
- 運用: 電池、通信、地図更新、清掃、修理、セキュリティ、人の介入が継続利用を支える。
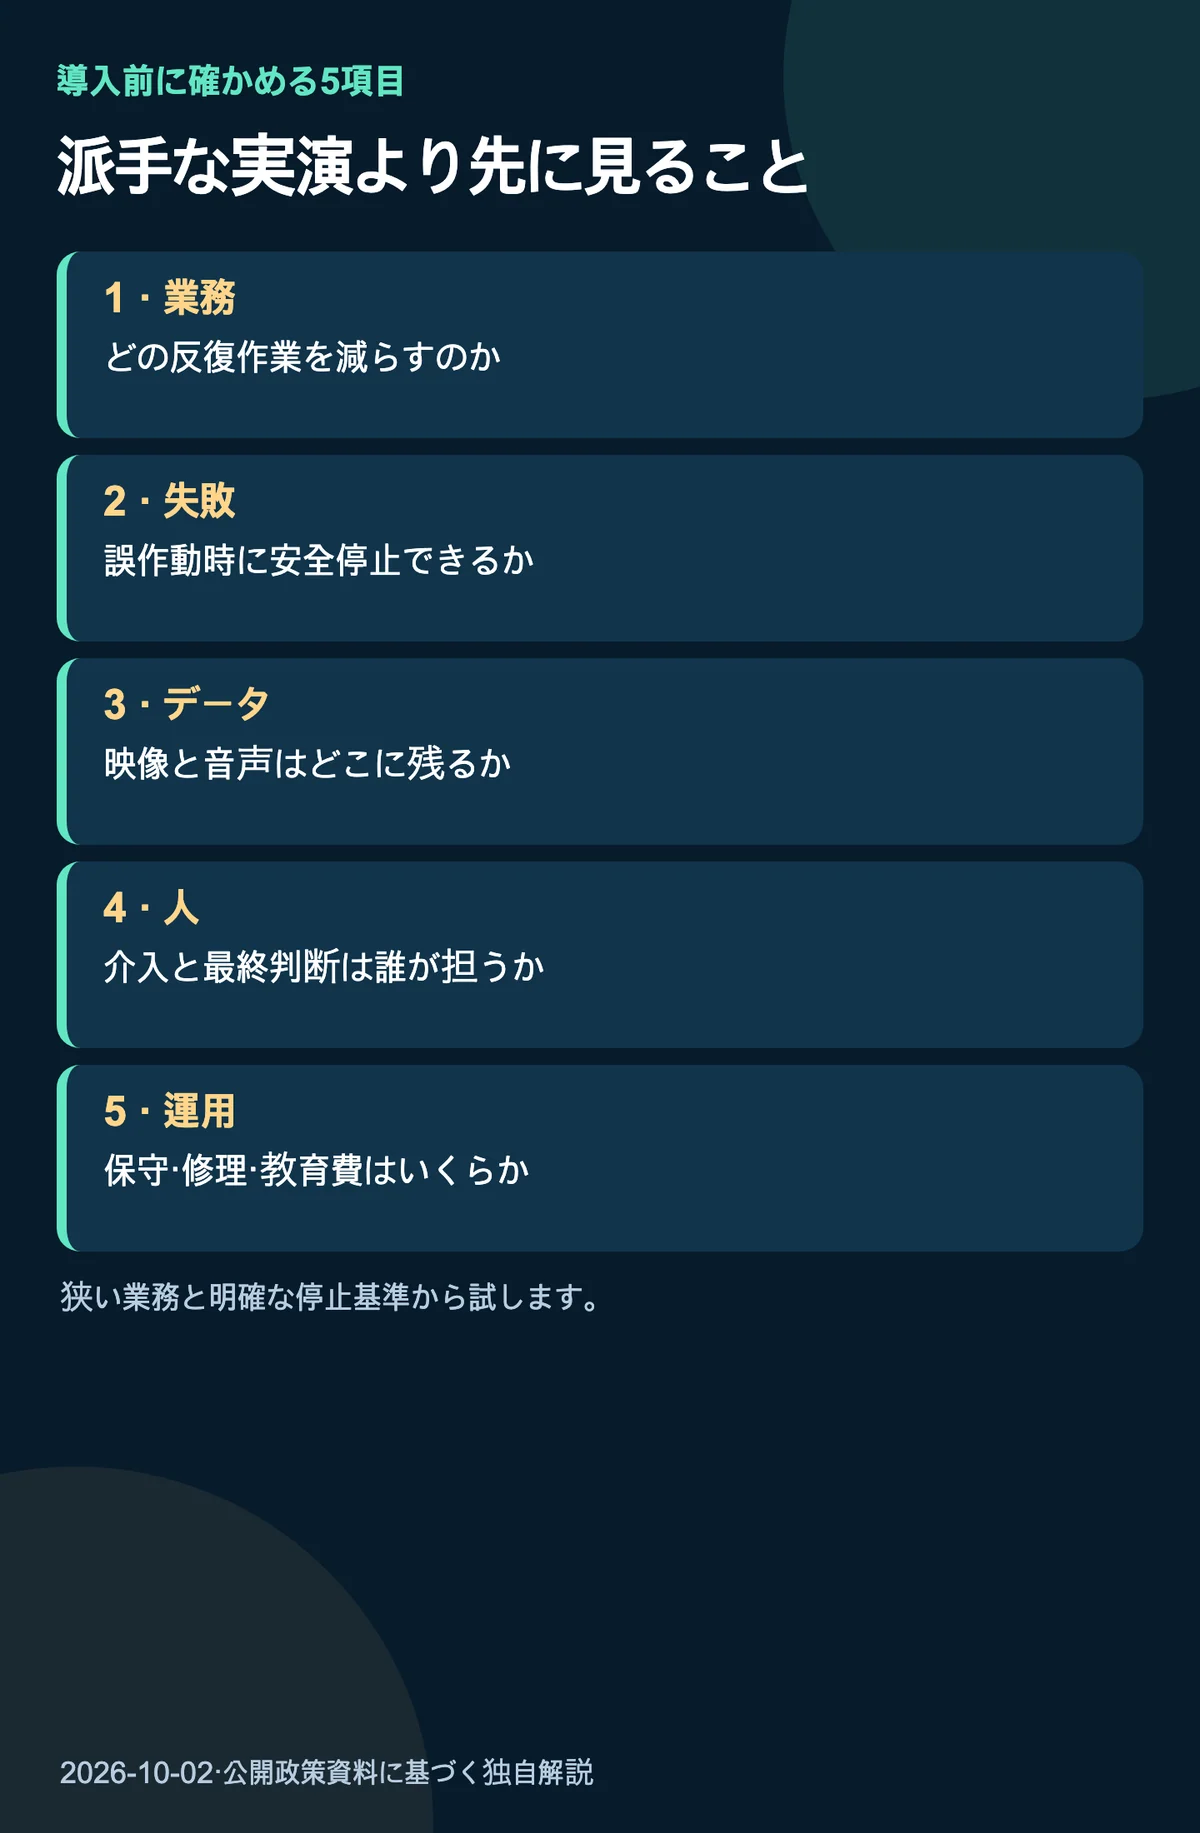
最後の運用層が弱ければ、印象的な実演もサービスにはならない。照明、反射する床、エレベーターの扉、子どもの急な横切りによって結果は変わる。「一度できた」と「毎日同じ水準でできる」は別の主張である。
韓国は都市で見えるサービスから試す
ソウル特別市は、Smart Life Week 2026を10月6日から8日までCOEXで開催する予定だと案内している。調査基準日の10月2日時点では、イベントはまだ始まっていない。公式案内ではフィジカルAIとロボット、AI行政、モビリティ、未来都市の日常サービスが主な柱になっている。
この形の利点は、技術を実際の利用者動線と結び付けて見られることだ。公共施設内の運搬、移動に配慮が必要な人への案内、安全点検、交通との連携などを検討できる。一方、展示予定の技術は商用運用の実績ではない。次の条件を確かめたい。
- 導入先と同じ床、扉、無線環境で試したか
- 子ども、高齢者、車いす利用者を現実的な混雑の中で検知できるか
- 通信断やセンサー遮蔽の際に安全停止できるか
- 映像は端末内、施設内、外部クラウドのどこで処理されるか
- 例外発生時に担当者1人が何台を監視できるか
都市サービスは認識精度だけでは評価できない。アクセシビリティ、苦情対応、個人情報、夜間騒音、故障機の待機場所も運用設計に入る。
米国は測定できる性能を先に作る
米国の国立標準技術研究所 NISTは、フィジカルAIとロボットの研究で、研究室と実際の製造現場の差を小さくすることを重視している。2026年4月24日に更新されたページでは、生産性と安全への寄与を判断するデータ生成、測定基準、試験方法が示されている。
この考え方では設置台数より、どの条件でどの程度動いたかを問う。把持ロボットなら平均成功率だけでなく、物体の材質、照明、位置ずれ、速度、人が救援した回数を分けて記録する。巡回ロボットも走行距離だけでなく、見逃した異常、誤警報、充電中断、手動回収時間を見る。
ただしNISTの研究ページは、米国内のすべてのサービスロボットに義務を課す規則でも、特定製品の安全認証でもない。計測と検証を重視する方向を示す資料として読み、製品と現場ごとの試験は別に行う必要がある。
日本は人手不足と分野別ロードマップをつなぐ
内閣官房のAIロボティクス関係府省庁連絡会議は、少子高齢化による構造的な人手不足を補い、生産性を高めることを戦略の背景としている。2026年5月27日の戦略と分野別ロードマップに続き、8月28日には実装ロードマップが一部変更された。
重要なのは一つのロボットをあらゆる場所へ入れるのではなく、現場ごとに必要な形を分ける点だ。飲食、介護、物流、製造、農業では空間と失敗コストが異なる。飲食店の運搬機は狭い通路と予測しにくい客の動き、工場機器は精度と停止手順、農業機械は天候と地形が中心課題になる。
ロードマップは政策計画であって、予定どおりの普及を保証する予測ではない。実証場所、責任主体、標準、保険、予算が実際につながるかを後続資料で確認する必要がある。
3か国に共通するデータの循環
政策の言葉が違っても、現場ロボットの基本循環は似ている。センサーが状況を記録し、モデルが判断し、制御系が動作する。結果と例外を次の試験へ戻す。ただし循環が速ければ良いとは限らない。誤ったラベルや、例外を正常と見なしたデータも同じ速さで危険を広げる。
運用記録は少なくとも3種類に分けたい。正常完了、人が介入したケース、事故直前または任務中止である。失敗映像を無期限に保存する前に、目的、期間、閲覧者、匿名化方法を定める。供給会社が遠隔支援で映像を見るのか、モデル改善にも再利用するのかは契約上も分ける。
最初に検討しやすい5つの業務
最初の対象は、人が最も嫌う仕事ではなく、境界が明確で失敗時に安全に人へ戻せる仕事がよい。
- 病院、ホテル、オフィスの固定区間での物品運搬
- 開店前の店舗での棚と値札の確認
- 閉館時間帯の温度、漏水、扉状態の巡回
- 管理された区画での規格部品の外観検査と分類
- 農地や倉庫の反復撮影と変化記録
緊急判断、人の身体を直接持ち上げる介護、混雑道路での無監督移動は失敗コストが高い。より強い検証と監督が要る。「人を代替する」という広い目標ではなく、歩行距離、待ち時間、反復確認回数など減らしたい負担を具体化する。
証拠が残る12週間の現場実証
最初の2週間はロボットなしで現行業務を測る。作業時間、移動距離、誤り、苦情、ヒヤリハットを基準値にする。次の4週間は人が近くで確認する並行運用で例外を集める。その後の4週間は区域と時間を限定して実務を任せ、最後の2週間で費用と安全記録を評価する。
成功基準は実証前に数値化する。処理量が増えても救援回数と苦情が同時に増えれば成功とは言いにくい。少なくとも次を一緒に見る。
- 100回の業務当たりの人の介入回数
- 安全停止、誤警報、接触直前の回数
- 充電、故障、通信断を除いた実稼働率
- 1件当たりの短縮時間と新たな監視時間
- 平均修理時間と電池・消耗品費
- 保存した映像数と削除確認率
購入契約で抜けやすい条件
本体価格だけでは長期費用は分からない。地図の再作成、エレベーター連携、無線強化、夜間支援、定期安全点検、電池、車輪、センサー交換が含まれるかを確認する。ソフトウェア契約終了後も基本移動と安全停止が使えるかも重要だ。
データ条件は具体的に記載する。どのセンサーをいつ動かすか、原本をどこへ保存するか、供給会社が学習に使えるか、契約終了後何日で削除するか、事故調査でどの形式のログを受け取れるかを決める。遠隔監視の再委託先があれば、その所在地と権限も含める。
停止権限も必要だ。現場担当者が物理ボタンとソフトウェアの両方で直ちに止められ、再開前に誰が原因を確認するかを記録する。性能更新で安全動作が変わる場合は、再試験の範囲を契約に入れる。
2026年時点の結論
AIロボット競争は人型機の話題性だけでは説明できない。韓国は市民が接する都市サービス、米国は再現できる計測と製造検証、日本は人手不足に対応する分野別実装を前面に出す。3つの方向は、安全な動作、良質な現場データ、人が例外を管理できる運用体制で合流する。
導入を考えるなら、最も華やかな映像より、最も地味な例外一覧を先に求めたい。一つの限定業務で12週間、失敗と介入を記録し、人の負担が本当に減ったと確認してから次の区域へ広げる。それが実演を日常サービスへ変える現実的な順序である。