チャットボット後の主戦場 フィジカルAIをサービスに変える
ロボットのデモ動画は、成功する数秒を見せるために作られる。実サービスが向き合うのは、その前後にある長い時間だ。通路がふさがる、センサーが汚れる、エレベーターが来ない、通信が切れる、電池が減る、人が予想外に動く。こうした普通の例外を安全に処理できなければ、技術は日常のインフラにならない。
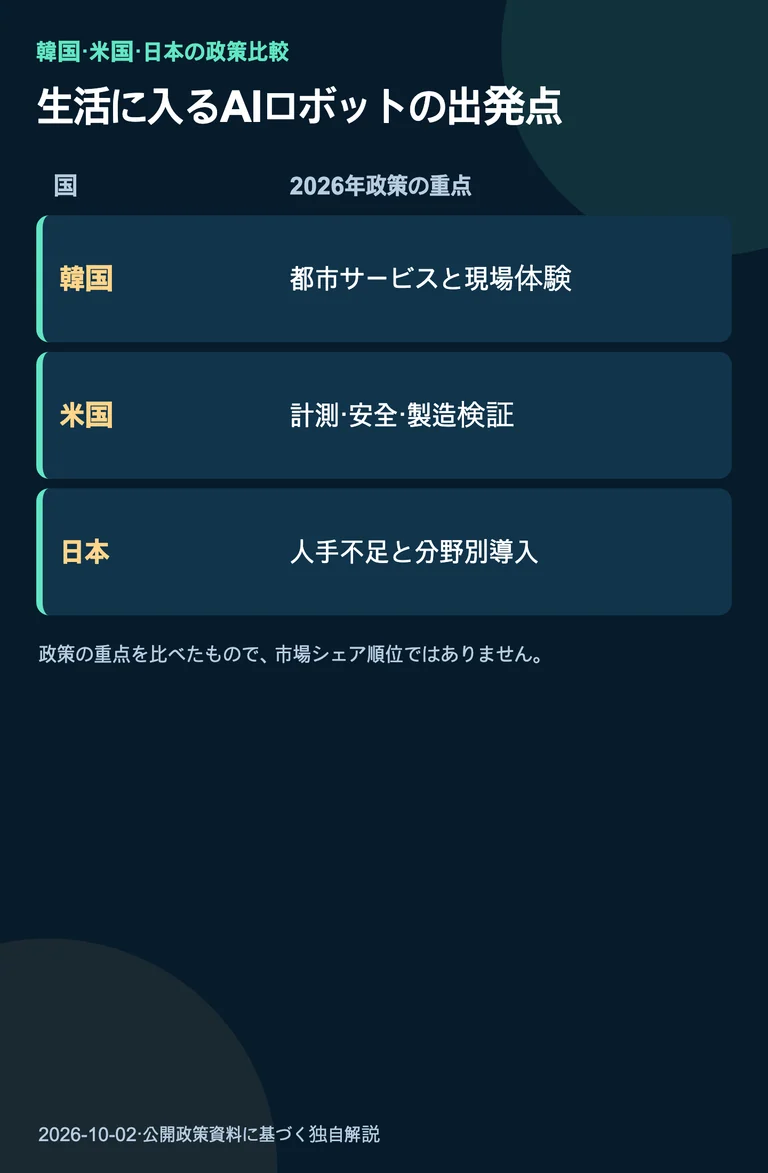
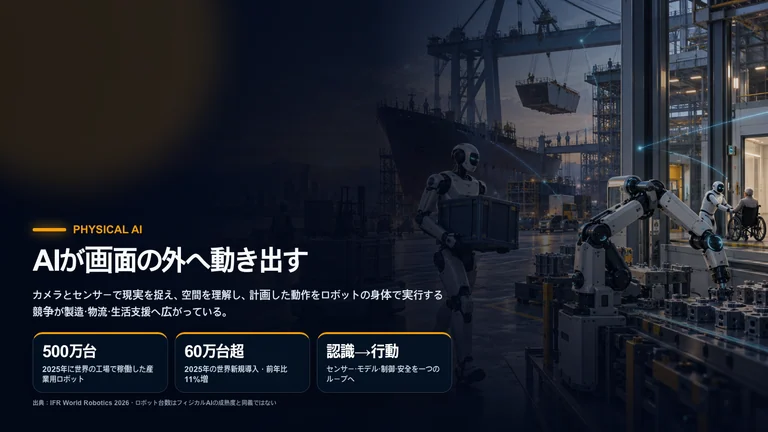
チャットボット後のフィジカルAI競争は、最も印象的な動きを公開する競争だけではない。範囲を限定した仕事を繰り返し、危険を起こさずに失敗し、必要な時に人を呼び、許容できる費用で復旧できるかが問われる。韓国・米国・日本の2026年の公的資料は、体験、計測、基盤モデル研究という異なる地点からこの移行を示している。
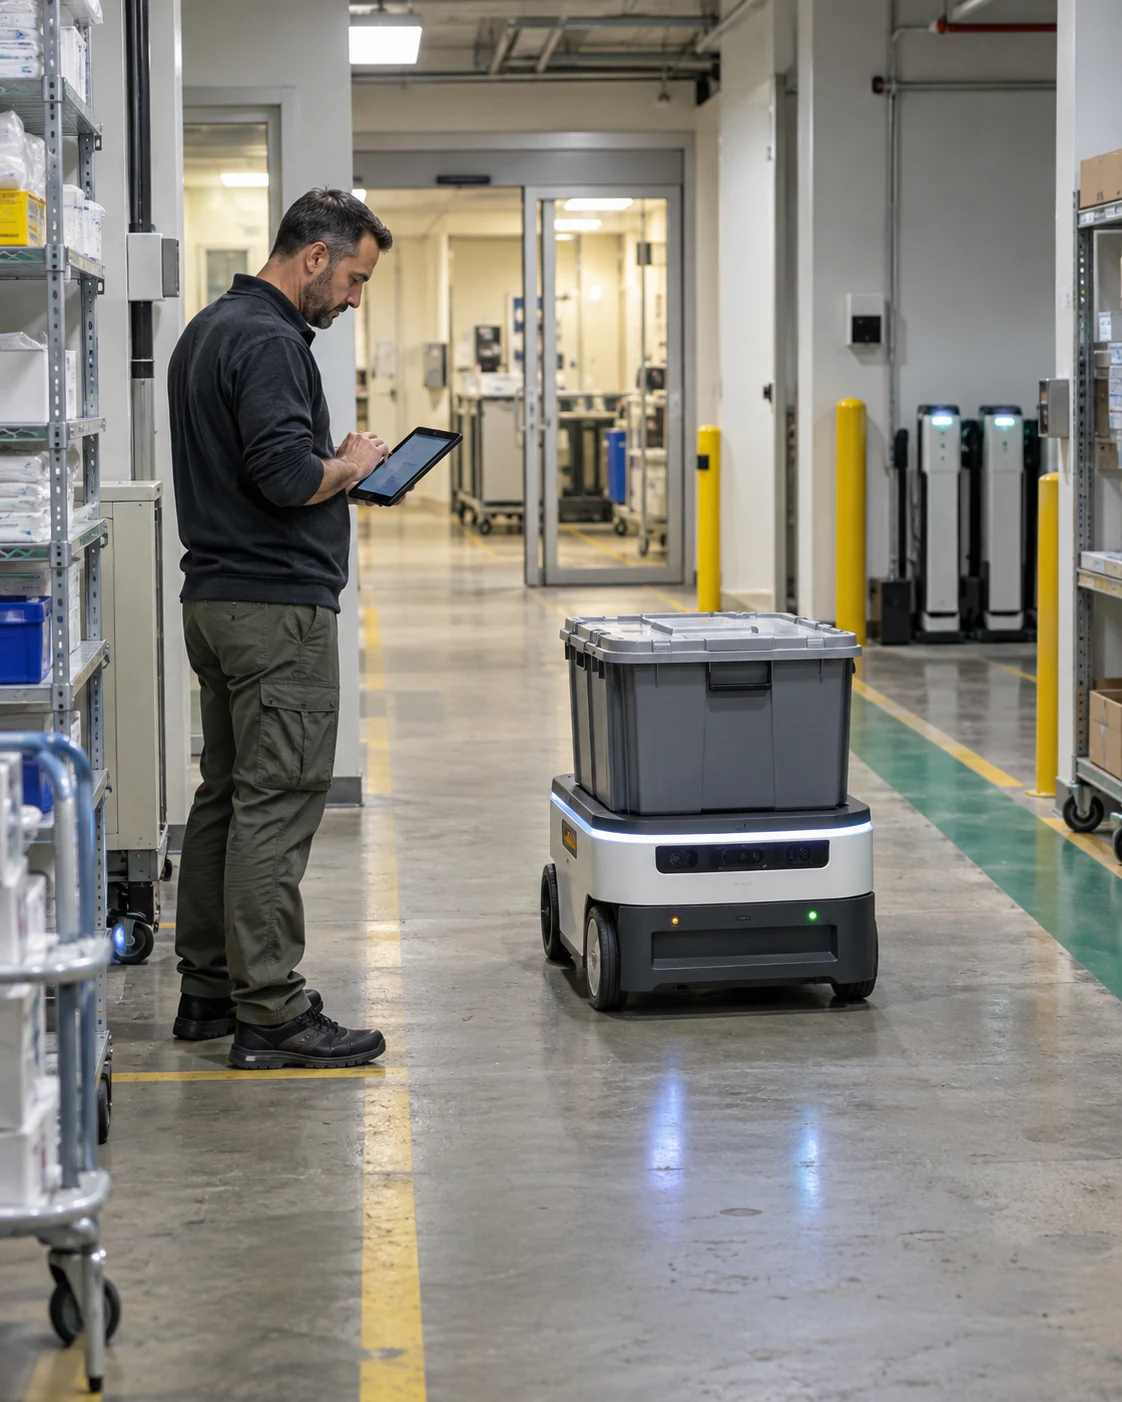
この記事のために制作した概念写真です。特定の製品、病院、倉庫、導入現場を撮影したものではありません。
ソウルの展示は可能性を見る場であり運用実績ではない
ソウル特別市はSmart Life Week 2026を10月6日から8日までCOEXで開催する予定だ。この記事の確認日である10月3日時点ではまだ始まっていない。公式案内は500以上の都市・企業・機関、7万人以上の来場者を予定規模として示し、フィジカルAI、ヒューマノイド、四足歩行・自律ロボット、都市サービスの体験を計画している。
500や7万という数値は実績ではなく見込みである。展示でロボットが動くことも、長期稼働率や安全性の証明ではない。一方、利用者がどの場面に価値を感じ、どの動きに不安を抱くかを観察できるため、展示はサービス設計の出発点になり得る。
見る側は「何ができるか」に加え、電池が減った時にどこへ移動するのか、通路がふさがった時に誰を呼ぶのか、車いす利用者や子どもをどう認識するのか、撮影した映像をどこへ保存するのかを尋ねたい。デモを運用の会話に変える質問である。
NISTは研究室と製造現場の隔たりを測る
米国NISTのPhysical AI and Data Generation for Roboticsは、学術研究で見られる身体性AIと、製造事業者・システムインテグレーターが現実に実装できる技術の間に大きな隔たりがあると説明する。AIロボットの指標、試験方法、ソフトウェア、試作機、データセットを開発することが目的である。
ロボットの結果は、AIアルゴリズム、機体、作業の組合せで決まる。同じ認識モデルでも、カメラ位置、照明、把持具、対象物の材質、作業速度が変われば性能も変わる。NISTは単純なピック・アンド・プレースから、組立、穴あけ、器用な操作へ研究対象を広げている。
この研究ページは市販ロボットの安全認証ではなく、生活支援ロボットの性能を保証するものでもない。それでも購入者が要求すべき証拠の形を示す。成功率には、試験条件、失敗定義、反復回数が必要である。
日本はロボット基盤モデルを実施体制へ移した
NEDOは2026年9月9日、ロボット基盤モデル研究開発事業の実施予定先を決定したと発表した。応募された29件を審査し、事業期間は原則として2026年度から1年間とする。所定の要件を満たし、外部有識者評価で認められた場合は最大3年間が可能である。
29件は審査した申請数であり、完成したサービス数でも、必ずしも採択先数でもない。実施予定先の詳細は別資料に示される。発表が意味するのは、多用途ロボットを含む基盤モデル研究を進める実施構造ができたことであり、商用の信頼性は今後の現場で検証される。
基盤モデルの汎用性が高まっても、機体ごとの物理制約は残る。センサー配置、関節範囲、停止距離、積載量、非常停止の動きは機体によって異なる。モデルの一般化評価と導入現場の安全受入試験を別に行う必要がある。
証拠を4段階に分ける
ロボットの主張は次の4段階で整理すると比較しやすい。
- 機能デモ: 管理された条件で一つの作業を成功させる。
- 反復試験: 同じ条件で数十回・数百回実行し、失敗の分布を得る。
- 限定運用: 実際の場所の一部時間・区域で、人が密着して監督する。
- 常時サービス: 交代勤務、季節変化、混雑、故障を含めてサービス責任者が運用する。
一つの段階の成功は、次の段階の成功を自動的に証明しない。デモは成功場面だけを選べる。実証は開発者がすぐ横で例外を処理している場合がある。常時サービスでは夜間連絡、予備部品、障害の優先度、復旧時間まで必要になる。
調達資料には各性能主張の証拠段階を記す。「病院で使える」では広すぎる。「有人時間帯、地図化された2フロアで非緊急物品2,000回を搬送し、介入率と停止率を測定した」のように条件を示せば検証できる。
最初の仕事は境界が最も明確なものを選ぶ
人が嫌う最も難しい仕事が、最初の導入に適するとは限らない。開始と終了が明確で、対象物が規格化され、経路や作業空間を定義でき、失敗時に安全な状態へ移れる仕事がよい。
病院の非緊急物品、倉庫内の規格コンテナ、開店前の棚撮影、閉館中の設備巡回、工場内の既知部品の移動が候補になる。救急判断、人の身体を直接持ち上げる介護、混雑道路での無監督移動は失敗コストが大きく、強い証拠と別の規制が要る。
作業定義には、出発・到着地点、運行時間、積載、交差部の優先、立入禁止区域、許容待機時間、安全な退避位置、連絡先を記す。ロボットが移動を完了するために現場方針まで推測する状態を避ける。
現場もロボットシステムの一部である
故障はAIモデルより、段差、反射床、狭い旋回、エレベーター連携、無線の死角から起きることがある。すべてをロボットに推測させるより、自動ドア、充電位置、床表示、コンテナ規格を変える方が安く安全な場合もある。
現場調査では、通路幅と傾斜、自動ドア・エレベーター、避難経路、充電電力、通信、清掃、保管、騒音、保守員の動線を確認する。工事とシステム連携費は本体価格と分けて事業費に入れる。
センサーが見る範囲も地図化する。カメラやマイクが従業員、患者、来訪者を記録するなら、告知、保存期間、閲覧者、遠隔支援、モデル改善への再利用を決める。移動経路のデータも、運用情報と個人情報の両方になり得る。
平均成功率より介入率を見る
成功率99%でも、1日1,000件なら失敗は10件になる。1件の救援に15分かかれば、保守を除いても2時間30分の新しい作業が発生する。5秒で自己再試行した失敗と、通路をふさいで職員を呼んだ失敗を同じ1件にしてはいけない。
少なくとも次を分けて測る。
- 100ミッション当たりの自動再試行、遠隔介入、現場救援
- 安全停止、誤停止、ニアミス
- 充電、故障、通信停止を除いた実稼働率
- 復旧時間の中央値と最長値
- 1件完了のために新たに必要となった職員時間
- 保存した映像・音声件数と期限内削除率
衝突がなかったという結果だけでは安全を評価できない。人が避けた、職員が停止させたなど、事故を防いだ場面を記録する。ニアミスと人の救援は設計改善の重要なデータである。
90日で高価な例外を見つける
1〜30日目はロボットなしで現行業務を測る。移動、待機、誤り、苦情、安全事象を基準値にする。現場を点検し、禁止区域と物理・ソフトウェア両方の停止手順を決める。
31〜60日目は職員が近くで全件を確認するシャドー運用を行う。失敗を認識、経路、設備連携、人の動き、保守、運用手順に分類する。発表用の処理量より、例外一覧を完成させることが目標である。
61〜90日目は時間帯、区域、荷物を限定して実業務を任せる。成功と中止の基準を事前に決め、連続故障、復旧遅延、安全動作、データ処理が基準を超えたら範囲を戻す。最後の1週間が良かったという理由だけで台数を増やさない。
90日後は従業員負担と総費用を導入前と比べる。搬送量が増えても監督時間が増えたなら、サービス全体が改善したとは限らない。
受入試験には不利な条件を入れる
静かな朝に1回走るだけでは受入試験にならない。実際に起きる条件を含める。
- 通路の一部閉塞と予想外に動く人
- エレベーターや自動ドアの利用不能
- 通信の切断と復旧
- 充電器から離れた場所での低電池
- センサーの汚れや部分的な遮蔽
- 棚、カート、積み替え場所の移動
- ミッション中のソフトウェア再起動
- 手動停止後の統制された再開
試験前に期待する安全動作を書いておく。開発者が即興で回避策を実行できたことを合格にしない。システムと通常の現場職員が、再現可能な手順で対応できることを確認する。
本体価格よりサービス水準契約が重要になる
本体の見積もりには、地図の再作成、ソフトウェア、群管理、エレベーター連携、夜間支援、電池、車輪、センサー交換が含まれない場合がある。契約には障害等級ごとの応答・復旧時間、代替機、ログ提供、更新後の再試験、契約終了時のデータ削除を入れる。
モデル更新で経路選択や人物認識が変わる場合、運用者は変更内容と試験結果を受け取り、導入を延期できるようにする。ベンダーの遠隔アカウントは時間制限と作業承認を付け、全操作を記録する。
契約や通信が止まっても何が動くかを確認する。基本的な停止と物理安全はクラウド障害で失われてはならない。地図、作業定義、注釈、事故記録を標準形式で持ち出せることも必要である。
人の仕事は消えるより再設計される
ロボットは反復移動を減らす一方で、指示、例外処理、清掃、充電、在庫、苦情対応を生む。1人が監督できる台数は業務と現場によって違う。販売資料から借りるのではなく、地域の実証で測る。
現場職員は観察者ではない。カートが普段と違う場所に出る理由、どの時間に経路を譲るべきか、どの例外が重大かを知る専門家である。停止条件と失敗分類の設計に参加してもらい、減った旧作業と増えた新作業を同じ台帳で数える。
研修には通常運転だけでなく、停止したロボットを動かしてはいけない状況、事故現場の保存、プライバシー懸念の報告、再開権限を含める。
信頼できるフィジカルAIは平凡に見える
ソウルはフィジカルAIと未来都市サービスを市民が体験する場を準備している。NISTは現実の製造に必要な計測方法を開発する。NEDOはロボット基盤モデル研究を実施体制へ移した。いずれも重要な動きだが、展示・研究・採択されたすべてのシステムが常時サービスになった証拠ではない。
最も競争力のあるロボットは、最も派手ではないかもしれない。狭い仕事をこなし、正しく止まり、早めに人を呼び、文書化された手順で復旧する。業務境界、準備された現場、測れる例外、人の停止権限、復旧可能な契約がそろう時、フィジカルAIは動画の主役から日常のインフラへ変わる。